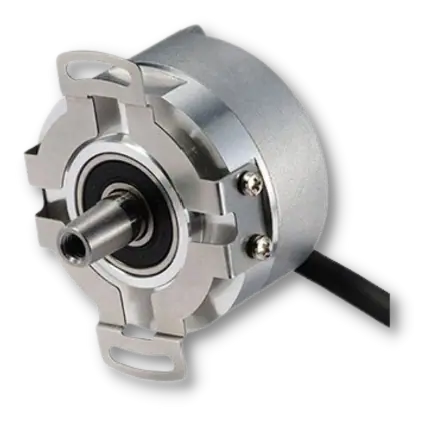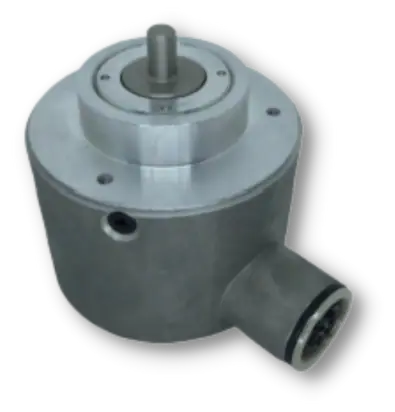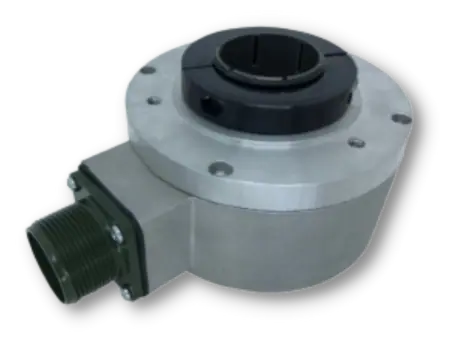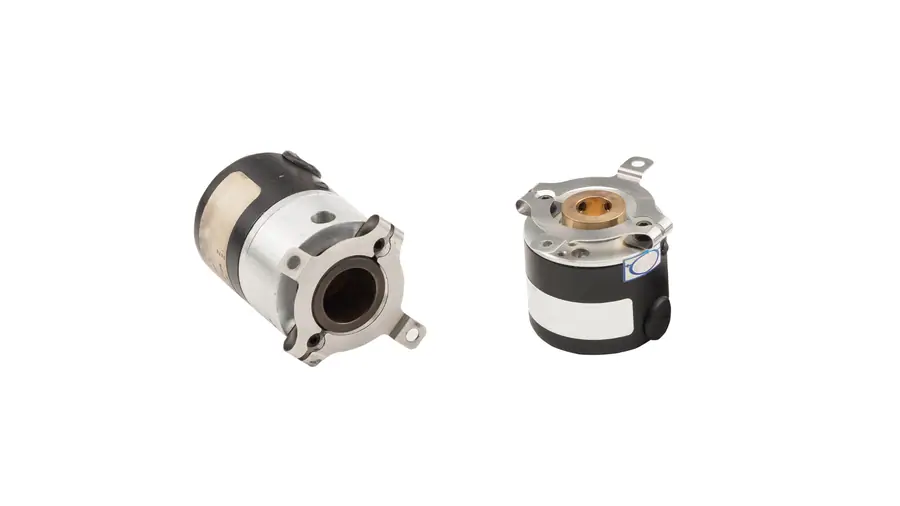
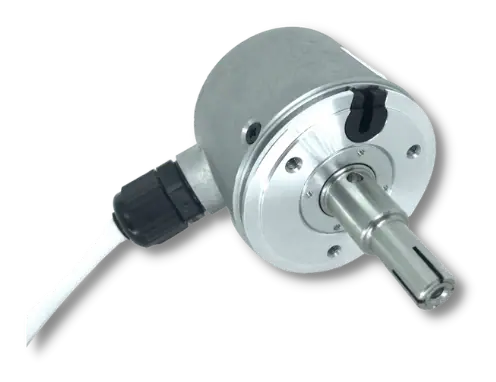
O encoder senoidal entrega, no lugar de pulsos quadrados, dois sinais analógicos em forma de seno e cosseno, com 1 V de pico a pico (1 Vpp). O drive lê os dois e calcula onde o eixo está dentro de cada período, o que multiplica a resolução sem aumentar a frequência no cabo. É isso que dá controle suave em baixa rotação. Na linha da Alpes, os senoidais são o B58S, fabricado no Brasil, e o Hengstler S21. Abaixo, como funciona a interpolação, as contas e quando ele vale mais que um incremental comum.

O que é um encoder senoidal (sin/cos)?
Por dentro, é um encoder óptico como o incremental: um LED, um disco com linhas e fotodetectores. A diferença está na saída. No incremental comum, a eletrônica corta o sinal do fotodetector e entrega uma onda quadrada. No senoidal, ela entrega o próprio sinal analógico, já tratado, em dois canais:
- A (seno) e B (cosseno): defasados de 90°, com um período completo para cada linha do disco;
- referência (R ou Z): uma marca por volta, para o drive achar o ponto zero.
O número de períodos por volta é o equivalente ao PPR. No B58S, vai de 1 a 1.024 períodos; no S21, são 2.048. "1 Vpp" quer dizer que cada sinal tem 1 V entre o pico de cima e o de baixo.
O nome aparece de vários jeitos: encoder senoidal, encoder sin cos, encoder seno e cosseno, encoder 1 Vpp. É a mesma coisa.
Como o drive interpola o seno?
A cada instante, o drive lê o valor do seno e o do cosseno e calcula o ângulo dentro do período pelo arco tangente da razão entre os dois (a mesma conta que se faz com o resolver). Somando os períodos inteiros já contados, ele sabe a posição com uma resolução muito acima do número de linhas do disco.
Resolução final = períodos por volta × fator de interpolação do drive. O fator depende do drive; os da tabela são só exemplos para mostrar a escala:
| Encoder | Períodos por volta | Fator de interpolação (exemplo) | Posições por volta |
|---|---|---|---|
| Incremental quadrado, lido em ×4 | 1.024 | 4 | 4.096 |
| Senoidal | 1.024 | 256 | 262.144 |
| Senoidal | 2.048 | 1.024 | 2.097.152 |
Um cuidado: resolução não é exatidão. A interpolação só é tão boa quanto o seno que chega ao drive. Se a amplitude dos dois canais é diferente, se há deslocamento (offset) ou se o seno está distorcido, as posições interpoladas ficam erradas, mesmo que sejam muitas. Por isso o datasheet do S21 destaca a distorção harmônica bem abaixo de 1%, a exatidão de ±35 segundos de arco e a repetibilidade de ±7 segundos de arco. A diferença entre os três conceitos está em resolução, precisão e repetibilidade.
Onde o senoidal ganha do incremental quadrado?
Na baixa rotação
O drive calcula a velocidade pela mudança de posição a cada ciclo de controle. Com poucas posições por volta, em rotação baixa a posição quase não muda entre um ciclo e outro, e a velocidade medida sai em degraus. A conta, a 1 rpm:
- incremental de 1.024 PPR lido em ×4: 4.096 ÷ 60 = cerca de 68 posições por segundo;
- senoidal de 1.024 períodos interpolado 256 vezes: 262.144 ÷ 60 = cerca de 4.369 posições por segundo.
Com 64 vezes mais informação por segundo, a malha de velocidade consegue ser suave onde o quadrado "anda aos trancos". É por isso que o senoidal aparece em servomotor, robótica e motor vetorial que trabalha devagar.
Na frequência do cabo
O que passa no cabo é só o número de períodos, não a resolução interpolada. Um B58S de 1.024 períodos a 3.000 rpm manda 1.024 × 3.000 ÷ 60 = 51,2 kHz. Para ter as mesmas 262.144 posições por volta com pulsos quadrados, o encoder teria de mandar 262.144 × 3.000 ÷ 60 = cerca de 13,1 MHz, uma frequência fora do alcance de cabo e de entrada industrial comuns. A conta de frequência para incrementais está em cálculo de frequência do encoder.
O limite do senoidal também se confere assim. O S21 tem 2.048 períodos e banda de 500 kHz (a −3 dB). Na rotação contínua máxima dele, 12.000 rpm, o sinal fica em 2.048 × 12.000 ÷ 60 = 409,6 kHz, dentro da banda.
Onde o incremental quadrado (ou o absoluto digital) ganha?
- Entrada do equipamento: contadores, CLPs e os cartões de encoder comuns de inversor leem pulsos HTL ou TTL. O senoidal exige um drive com entrada sin/cos de 1 Vpp. Sem ela, o senoidal não serve.
- Ruído: no sinal analógico, o ruído que entra no cabo vira erro de posição na interpolação. O cabo blindado e a instalação certa pesam mais que no sinal quadrado.
- Servo novo: nos servomotores sem escova, a tendência descrita pela Hengstler é a malha totalmente digital, com a posição chegando pronta em bits por interface serial (BiSS), sem o drive interpolar seno. Mesmo assim, vários absolutos de servo da Hengstler (AD36, AD58, AC36 e AM34) mantêm a saída sin/cos de 1 Vpp como opção, para os drives que a usam.
B58S e S21: por que cada um existe
| Dado | Dynapar B58S | Hengstler S21 |
|---|---|---|
| Por que existe | Senoidal de 58 mm, fabricado no Brasil, com várias montagens, para motor e máquina | Senoidal de servomotor, que vai dentro do motor e também dá a posição do rotor na partida |
| Períodos por volta | 1 a 1.024 | 2.048, mais a referência R |
| Trilhas de comutação | não | C e D, com um período por volta |
| Montagem | eixo vazado de 8, 10, 12 e 15 mm; expansivo de 8 e 10 mm; hubshaft de 12 mm | eixo cônico 1:10, 53 mm |
| Rotação | 6.000 rpm | 12.000 rpm contínuos (15.000 por pouco tempo) |
| Temperatura | 0 a 100 °C | −15 a +120 °C |
| Proteção | IP67 | IP40 (fica protegido dentro do motor) |
| Alimentação | 5 a 26 V CC | conforme datasheet |
| Conexão | cabo, M23, DB9 ou conector militar de 10 pinos | conforme datasheet |
| Extras | Produção Turbo sob consulta, por ser fabricado no Brasil | monitora subtensão, sujeira, dano no disco e fim de vida do LED |
As trilhas C e D do S21 resolvem um problema do motor sem escova: na partida, o drive precisa saber onde estão os polos do rotor antes de girar. As trilhas C e D dão um período de seno e cosseno por volta, e o drive acha a posição do rotor sem precisar mover o eixo para procurar a referência.
Os dois são da mesma categoria no site: encoders senoidais.
Como testar um encoder senoidal
- Alimentação no conector, com o encoder ligado, dentro da faixa do datasheet.
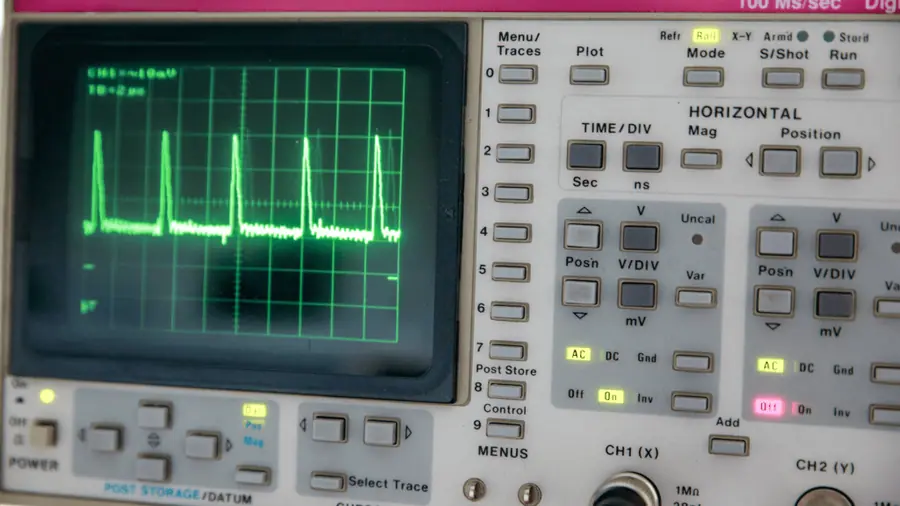
- Osciloscópio de dois canais no seno e no cosseno: gire o eixo devagar. Os dois devem ter a mesma amplitude (1 Vpp) e estar defasados de 90°.
- Modo XY: com o seno num eixo e o cosseno no outro, a tela desenha um círculo. Círculo achatado indica amplitudes diferentes; círculo fora do centro indica offset; contorno tremido indica ruído.
- Referência: confira o pulso de referência uma vez por volta.
O roteiro geral, por tipo de saída, está em teste de encoder.
O que a Alpes tem para isso
- B58S Dynapar: senoidal de 58 mm, fabricado no Brasil, para motor vetorial, robótica e automação.
- Hengstler S21: senoidal de servomotor, com 2.048 períodos e trilhas de comutação.
Quando não usar: se o drive, o CLP ou o contador não têm entrada sin/cos, use um incremental HTL ou TTL, como o B58N. Os outros tipos estão no hub de encoders industriais, e o básico de cada um, no guia o que é encoder.
Próximo passo
O senoidal disputa espaço com o resolver no servomotor. Veja a comparação em encoder ou resolver: como escolher.
Fale com o técnico da Alpes
Mande pelo WhatsApp (41) 98440-4804, ou pelo formulário, o modelo do drive, o número de períodos que ele espera e a foto da etiqueta do encoder atual. O técnico confere a entrada do drive e indica o modelo.
Fontes: página e datasheet do B58S na Dynapar Brasil; datasheet Hengstler S21; páginas da Dynapar Brasil e datasheets do AD36, AD58, AC36 e AM34 (opção sin/cos); Hengstler, linha de realimentação de motor ACURO. As contas de resolução e frequência são nossas.