Para medir posição linear com encoder rotativo, é preciso transformar o movimento em reta em giro, e há quatro jeitos de fazer isso: um carretel com cabo (draw-wire), uma roda apoiada no material ou no trilho, um pinhão engrenado numa cremalheira, ou o encoder no motor que já move a máquina. Cada um tem um erro típico: a linearidade do carretel, o escorregamento da roda, a folga do engrenamento, a folga do redutor. Quando a máquina pede décimos de milímetro num curso longo, a resposta deixa de ser encoder rotativo: é fita magnética ou régua.
A árvore de decisão
- O material passa e você quer saber quantos metros passaram? Roda de medição, com encoder e contador.
- Uma peça vai e volta e você quer saber onde ela está?
- curso de até 50 m e precisão de milímetro: encoder a cabo (draw-wire);
- a máquina já tem motor com redutor rígido e fuso ou pinhão: encoder no motor;
- décimos ou centésimos de milímetro em curso longo: fita magnética ou régua (não é encoder rotativo).
- Carro sobre trilho com mais de 50 m? Roda sobre o trilho ou cremalheira, com encoder absoluto multivoltas e um ponto de referência.
- A posição não pode se perder quando falta energia? Em qualquer dos métodos, use encoder absoluto; com incremental, a máquina precisa buscar a referência a cada partida.
Os métodos, lado a lado
| Método | Como funciona | Curso | O que limita a precisão | Serve para | Não serve para |
|---|---|---|---|---|---|
| Encoder a cabo (draw-wire) | a peça puxa um cabo enrolado num tambor com mola; o encoder conta as voltas | de 1 a 50 m | linearidade do carretel, de ±0,01% a ±0,3% do curso | haste de cilindro, comporta, lança telescópica, elevador de carga | aceleração forte; vai e vem de alto ciclo sem plano de troca do cabo; sujeira que prende o cabo |
| Roda de medição | uma roda apoiada no material ou no trilho gira o encoder | ilimitado | escorregamento, pressão, desgaste da roda | metragem de cabo, chapa, tecido, filme; distância percorrida | material escorregadio sem a roda certa; superfície que não pode ser marcada |
| Cremalheira e pinhão | um pinhão no eixo do encoder engrena na cremalheira da máquina | ilimitado | folga do engrenamento e vibração | pórtico, mesa longa, porta grande, transelevador | vibração forte, que passa pelo pinhão para o encoder |
| Encoder no motor (indireto) | converte as voltas do motor em deslocamento | ilimitado | folga do redutor, elasticidade, histerese, correia que escorrega | máquina que já tem motor com encoder e onde milímetro basta | correia que patina; fuso de passo fino em curso longo |
| Fita magnética | uma cabeça lê polos gravados numa fita colada na máquina | até 100 m | classe da fita (dezenas de micrômetros por metro) | precisão fina em curso longo, sem peça girando | cavaco magnético, impacto na fita |
| Régua óptica, magnetostritiva, laser | medição linear direta | varia | micrômetros, no caso da régua | máquina-ferramenta, cilindro com sensor interno | (a Alpes não vende) |
1. Encoder a cabo (draw-wire): a precisão é do carretel
O cabo de aço enrolado num tambor com mola é a forma mais simples de medir onde está uma peça que vai e volta, sem instalar régua ao longo do curso. A posição é voltas × milímetros por volta do carretel, e os carretéis de mercado andam de 150 a 500 mm por volta.
- resolução = milímetros por volta ÷ (PPR × multiplicação da leitura).
Num carretel de 260 mm por volta, um encoder de 1.024 PPR lido em x4 resolve 0,064 mm, enquanto o carretel tem ±0,6 mm de linearidade em 3 m. O encoder sobra: 1.024 PPR basta. A vida se conta em ciclos (de 1 a 2 milhões, conforme o carretel). A página completa, com a conta da vida e a escolha do encoder, está em encoder draw wire.
Cilindro hidráulico. O encoder a cabo por fora do cilindro evita pôr um sensor dentro dele. Quando o cilindro já vem com transdutor linear interno (como nas injetoras, que medem rosca, carro, fechamento e extrator assim), a medição é dele, não de encoder rotativo.
2. Roda de medição: o erro é o escorregamento
A roda encosta no material (ou no trilho) e gira com ele. É o método para metragem de material que passa e para distância percorrida.
- milímetros por pulso = π × diâmetro da roda ÷ (PPR × multiplicação).
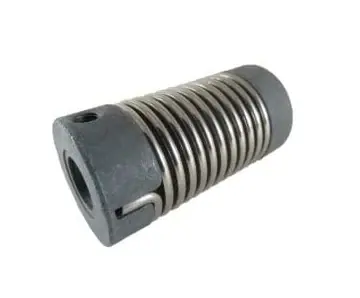
A roda nacional 300301-627, de cerca de 95,5 mm de diâmetro, dá perto de 300 mm por volta; com 1.000 PPR, 0,3 mm por pulso. Segundo a Dynapar, evitar o escorregamento é o aspecto mais importante: pressão baixa faz a roda pular, pressão alta marca o material e carrega o rolamento do encoder. A solução para não carregar o eixo é uma roda louca com rolamento próprio, ligada ao encoder por acoplamento. Material, pressão e fator estão em roda de medição.
Para posicionar um carro sobre trilho, a roda funciona com uma condição: um ponto de referência no caminho que zere o erro acumulado. No transelevador, que acelera e freia muito num corredor longo, o erro acumula a cada viagem, e a translação costuma ser medida com laser ou código de barras.
3. Cremalheira e pinhão: robusto, com folga
O pinhão no eixo do encoder engrena numa cremalheira presa à máquina. O curso é ilimitado e não há escorregamento.
- milímetros por volta do pinhão = número de dentes × π × módulo;
- milímetros por pulso = milímetros por volta ÷ (PPR × multiplicação).
Exemplo (cálculo nosso). Pinhão de módulo 2 com 20 dentes: 125,7 mm por volta. Com um absoluto de 12 bits por volta, cada passo vale 0,031 mm. Mas a precisão real é dada pela folga entre os dentes, que fica muito acima disso.
Os dois cuidados que a Dynapar aponta: a vibração da máquina passa pelo pinhão para o encoder e cria leituras falsas; e um projeto ruim danifica o encoder. Uma forma de proteger o encoder é a mesma da roda de medição: o pinhão gira no próprio eixo, com rolamentos, e se liga ao encoder por um acoplamento flexível, para a carga do engrenamento não ir para o rolamento do encoder.
4. Encoder no motor: indireto e às vezes suficiente
Se a máquina já tem motor com encoder, a posição pode sair dele: voltas do motor ÷ redução × avanço por volta (passo do fuso ou perímetro do pinhão). É o caminho que dispensa peça nova, porque o encoder já está lá. O limite está entre o motor e a carga:
- folga e elasticidade do redutor e do acoplamento;
- correia que escorrega;
- fuso de passo fino em curso longo, que pede voltas demais.
Exemplo (cálculo nosso). Fuso de 5 mm de passo num curso de 30 m: 6.000 voltas. Um absoluto com 12 bits de multivoltas conta 4.096 voltas e estoura antes do fim do curso. Nesse caso, ou o encoder vai num ponto que gira menos, ou se usa outro método.
Quando o milímetro basta e a transmissão é rígida, o encoder no motor resolve. Para o motor com inversor, veja encoder para motor.
Quando não é encoder rotativo: fita magnética e régua
Fita magnética. Uma fita com polos gravados é colada ao longo da máquina, e uma cabeça lê os polos sem contato. Uma fita de mercado consultada chega a 100 m de curso, com polos de 2 mm e classes de precisão de dezenas de micrômetros por metro. Serve para precisão fina em curso longo, sem nada girando. Não serve onde há cavaco magnético ou impacto na fita. A Alpes não vende fita magnética e diz isso antes de vender o encoder errado.
Régua óptica, magnetostritiva e laser. Medem a posição linear direto, com resolução de micrômetros no caso da régua. São de máquina-ferramenta e de cilindros com sensor interno. A Alpes também não vende.
Incremental ou absoluto?
Com encoder incremental, a máquina perde a posição ao desligar e precisa buscar uma referência (fim de curso, sensor de casa) a cada partida. Com absoluto multivoltas, ela liga sabendo onde está. Em comporta, lança e carro que não podem fazer a busca de referência, o absoluto é o caminho. A diferença completa está em encoder absoluto e incremental.
"Encoder linear": o termo
Na busca, "encoder linear" mistura três coisas: o encoder a cabo (que é rotativo, com um carretel), as réguas lineares de máquina-ferramenta e os medidores de velocidade de treino de academia. Este artigo trata do encoder a cabo e diz onde termina o encoder rotativo. Os termos que levam à solução industrial são encoder a cabo, encoder de cabo de aço, draw-wire e transdutor de posição linear.
O que a Alpes tem para isso
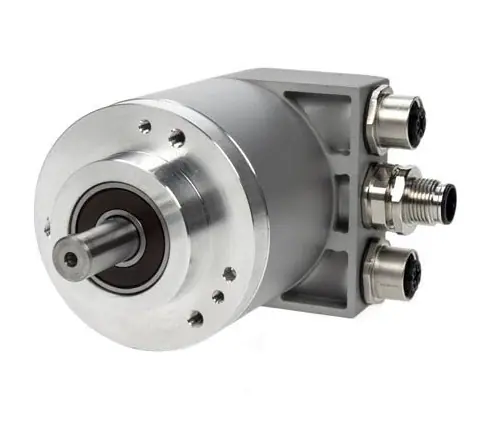
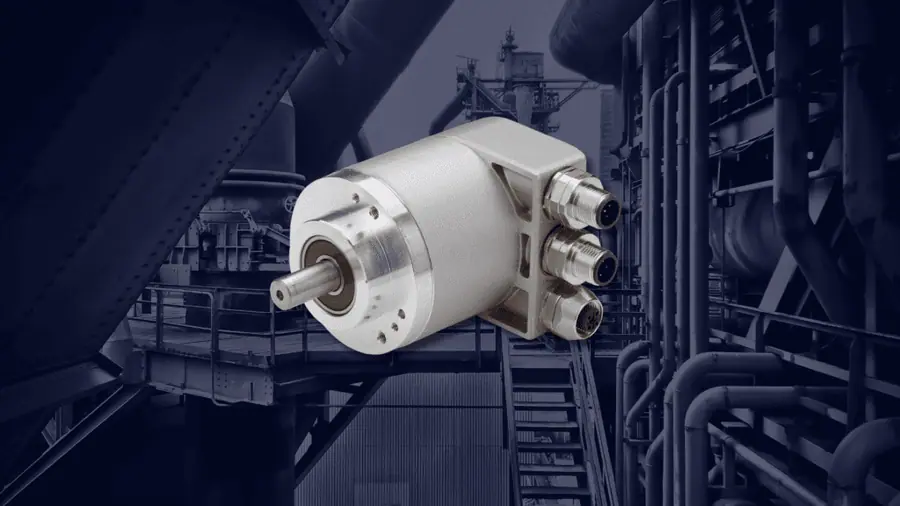
- B58N (fabricado no Brasil): incremental de 58 mm, qualquer PPR de 1 a 10.000, flange synchro com eixo de 6 mm para carretel, eixo de 8 mm para a roda 300301-627, IP67, de 0 a 100 °C. Produção turbo sob consulta.
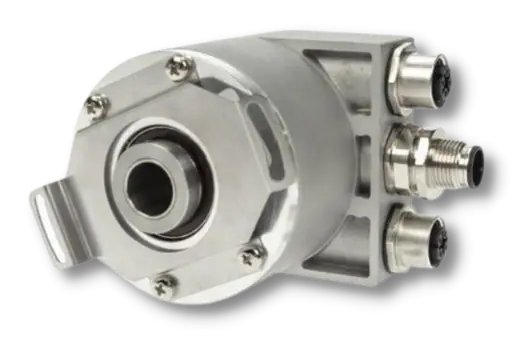
- AI25 Dynapar: absoluto multivoltas em SSI ou rede industrial, a partir de -40 °C, para posição que não se perde e para área externa.
- AC58 Hengstler: absoluto de 58 mm com quase todo protocolo.
- Rodas de medição Dynapar e nacional, e acoplamentos 300301-516.
Quando não usar. Encoder rotativo não é a resposta para centésimos de milímetro em curso longo, nem para posicionar transelevador no corredor. E o B58N não trabalha abaixo de 0 °C: em área externa com geada, use o AI25.
Próximo passo
Se o caso é encoder a cabo, leia encoder draw wire: visão geral; se é metragem, roda de medição. Os fundamentos estão no guia o que é encoder e na central de encoders. Projeto fora do catálogo? Veja engenharia de aplicação.
Fale com o técnico da Alpes
Mande o curso, a precisão que a máquina precisa, o sinal que o CLP lê (HTL, TTL, SSI, rede ou 4 a 20 mA), o ambiente e uma foto da máquina. O técnico indica o método e o encoder, e diz quando a resposta não é encoder rotativo. WhatsApp (41) 98440-4804 ou formulário.