- Início
- Encoder para robô, cobot e AGV: a junta, o 7º ei
Encoder para robô, cobot e AGV: a junta, o 7º eixo, a mesa giratória e o motor curto
Diga o que você está projetando ou mantendo (motor de AGV, junta de cobot, 7º eixo, mesa giratória), o espaço na tampa do motor e a interface do drive. O técnico da Alpes indica o modelo ACURO e leva o caso à fábrica quando o projeto pede.
O que a Alpes tem para isso
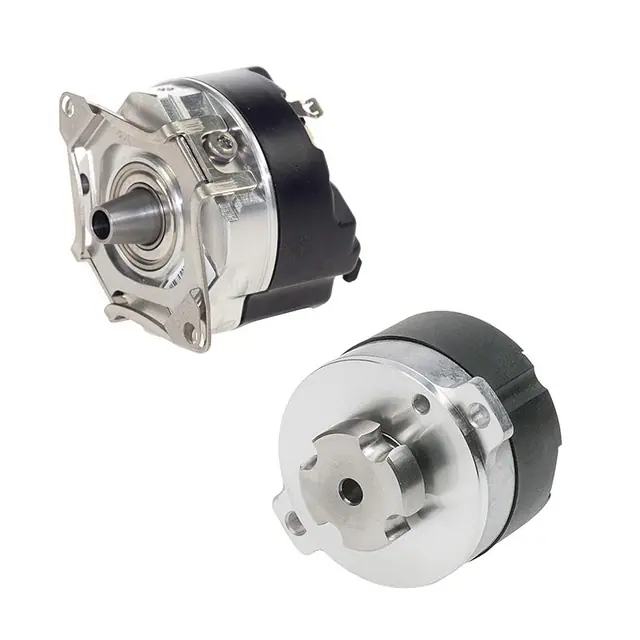
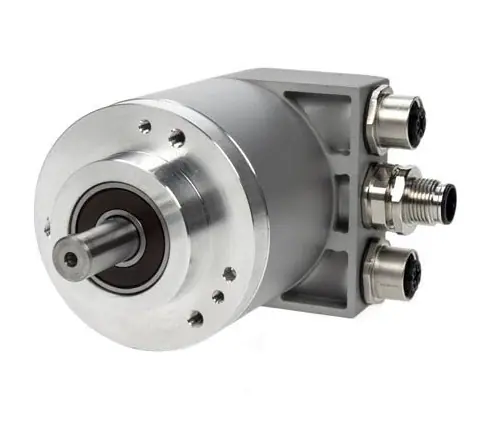
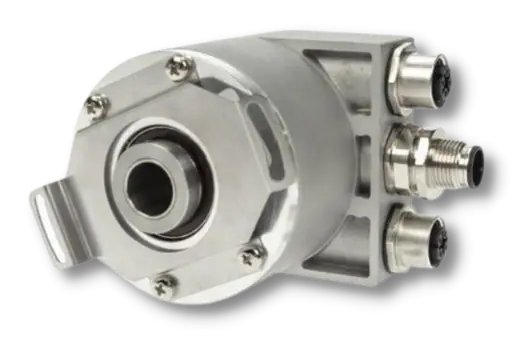
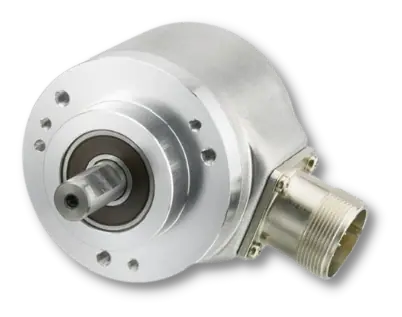
Em robô, cobot e AGV, o encoder fica dentro de cada servomotor: em cada junta do braço e em cada roda de tração. Num robô industrial de marca, esse encoder fala o protocolo do fabricante do robô, e a reposição é com ele. O encoder de mercado entra em três lugares: no motor que o fabricante de AGV, cobot ou máquina projeta; nos eixos que o integrador acrescenta (7º eixo em trilho, mesa giratória); e na periferia da célula. Para o motor que se projeta, a linha ACURO da Hengstler tem um modelo para cada restrição da tampa do motor.
Onde fica o encoder num robô e num AGV?
| Ponto | O que precisa | De quem é a escolha | Onde a Alpes entra |
|---|---|---|---|
| Junta de robô industrial de marca | absoluto multivoltas, protocolo do controlador, segurança | fabricante do robô | não entra: a peça é dele |
| Junta de cobot ou braço que você projeta | motor curto, absoluto, segurança SIL | fabricante do motor ou do cobot | AM34, AD34, AD35, AD37 |
| 7º eixo (robô sobre trilho) | posição absoluta ao longo do trilho | integrador da célula | encoder no servomotor do eixo ou absoluto multivoltas, como AC58 e AI25 |
| Mesa giratória (posicionador) | ângulo absoluto da mesa | integrador | absoluto no eixo da mesa ou no motor |
| Motor de tração do AGV | motor curto (limite de largura), baixa tensão | fabricante do AGV | AM34 (servo), AM64 (kit para motor DC) |
| Elevação de AGV ou de transelevador | posição da carga | fabricante do equipamento | absoluto multivoltas no motor ou no eixo |
A regra é a mesma do CNC: quando o controlador é de marca e o protocolo é dele, o encoder é dele. Quando o projeto é seu, a interface é escolha sua, e aí o portfólio Hengstler cobre BiSS-C, SSI, ACURO link e DRIVE-CLiQ.
Por que o motor de AGV e de cobot precisa ser curto
O encoder é a peça que mais alonga o servomotor. No AGV, o limite é a largura do veículo. No cobot, é o contorno de interferência do braço, o volume que ele ocupa ao se mover. A Hengstler fez o AM34 para isso:
- magnético, sem rolamento, com 20 mm de profundidade ou menos;
- de 14 a 20 bits por volta e 12 bits de multivoltas;
- BiSS-C e SSI, mais uma saída analógica para o monitoramento de segurança;
- versões AM34S (SIL2, PL d) e AM34E (SIL3, PL e);
- até 12.000 rpm, de -40 a +115 °C, IP20 (vai fechado dentro do motor).
Segundo o fabricante, ele dispensa a caixa angular ou o kit que se usaria para encurtar o motor, e, sem rolamento, não gera calor próprio que obrigue a reduzir a potência do motor.
O ACURO de cada restrição da tampa do motor
Os servomotores sem escova saíram do resolver e do seno analógico para uma malha digital: a posição chega pronta em bits, sem o drive interpolar. Cada modelo ACURO resolve uma restrição mecânica diferente:
| Modelo | A restrição que ele resolve | Dados principais |
|---|---|---|
| AM34 | motor curto de AGV e cobot | 20 mm ou menos, sem rolamento, SIL2 ou SIL3 |
| AM64 | motor DC de baixa tensão (AGV, robô, equipamento médico), sem encoder fechado | kit sem rolamento de 64 mm, eixo vazado de 12 a 25 mm, BiSS-C, SSI ou SPI, 17 a 18 bits, multivoltas a bateria, 3.500 rpm |
| AD34 | problema de acoplamento na montagem | 38 mm, eixo entalhado que instala num passo; 25 mm de profundidade (monovolta) ou 34 mm (multivoltas) |
| AD35 | tampa traseira apertada | 38 mm, eixo vazado de 8 mm, comprimento reduzido, 10.000 rpm, IP40 |
| AD36 | trocar o resolver sem redesenhar o motor | dimensões do resolver tamanho 15, até 22 bits por volta e 12 de multivoltas, opção de seno de 1 Vpp, de -40 a +120 °C |
| AD58S-DQ | motor de outro fabricante no drive SINAMICS | interface DRIVE-CLiQ sem caixa adaptadora, SIL2 PL d, registro da temperatura do motor |
| AD37 | segurança funcional com um cabo só | SIL2 PL d (AD37S) e SIL3 PL e (AD37E), ACURO link, 29 mm de profundidade, 20 bits por volta e 12 de multivoltas, PFH de 1,99 × 10⁻⁸/h |
Desses, o AD37 tem página no site da Alpes; os demais são importados e sob consulta. Todos são componentes de projeto de motor, com ciclo de desenvolvimento longo, e não peça de prateleira para reposição.
Segurança: o que o encoder SIL faz e o que ele não faz
A segurança da célula deixou de ser só cerca, trava e cortina de luz e virou função do drive. Funções como velocidade limitada com segurança (SLS) e sentido de giro seguro (SDI) deixam a máquina continuar trabalhando com o operador perto, em vez de parar tudo. Isso só funciona com um encoder certificado para a função, como o AD37 ou o AM34 nas versões S e E.
O limite, que a própria Dynapar escreve: o sistema é tão seguro quanto o seu elo mais fraco. Um encoder SIL3 ligado a um drive ou controlador de nível menor não faz um sistema SIL3. A validação da função de segurança é do integrador ou do fabricante da máquina. O conceito, com SIL, PL e PFH, está em encoder SIL2.
Robô de marca: o que dizer com franqueza
A procura por "encoder servo motor" vem quase sempre com o nome do fabricante do robô ou do servo. Esses encoders usam protocolo fechado, e alguns são absolutos com bateria, cujo alarme de bateria fraca aparece no próprio controlador. A Alpes não tem equivalente para o encoder interno de robô de marca e não oferece um. O que ela oferece está nos três lugares descritos no início desta página.
No Brasil, foram instalados 1.702 robôs industriais em 2021, segundo números da Federação Internacional de Robótica citados pela imprensa.
O que a Alpes tem para isso
- AD37 Hengstler: servomotor com segurança funcional e cabo único.
- AC58 Hengstler e AI25 Dynapar: absolutos multivoltas de 58 mm para 7º eixo, mesa e elevação, em SSI ou rede industrial. Para escolher a rede, veja encoder absoluto para rede industrial.
- RI58 Hengstler: incremental de 58 mm para eixos auxiliares e máquinas da célula.
- AM34, AM64, AD34, AD35, AD36, AD58: importados, sob consulta, para quem projeta o motor.
Quando não usar. Não compre encoder de mercado para a junta de robô de marca. Não trate o encoder SIL como se ele, sozinho, tornasse a célula segura. E não use o AM34, que é IP20, fora da carcaça fechada de um motor.
Próximo passo
Se o AGV ou o transelevador precisa da posição no corredor, veja onde o encoder entra e onde não entra em encoder para esteira. Para projetos que pedem a fábrica, a Alpes leva o caso à Dynapar: veja engenharia de aplicação. O mapa dos tipos está no guia o que é encoder e na central de encoders.
Fale com o técnico da Alpes
Diga o que você projeta ou mantém, o espaço disponível na tampa do motor, o diâmetro do eixo, a interface que o drive lê e se há função de segurança. O técnico indica o modelo ACURO e leva o caso à fábrica quando o projeto pede. WhatsApp (41) 98440-4804 ou formulário.
Perguntas frequentes
Dá para trocar o encoder da junta de um robô industrial por outro?
Em geral, não. O encoder da junta fica dentro do servomotor e fala o protocolo do fabricante do robô. A reposição é com ele. O encoder de mercado entra no motor que você projeta, no 7º eixo, na mesa giratória e na periferia da célula.
Qual encoder usar no motor de AGV?
Depende do motor. Para servomotor curto, o AM34 Hengstler tem 20 mm de profundidade ou menos e não tem rolamento. Para motor DC de baixa tensão com eixo vazado, o AM64 é um kit sem rolamento, com furo de 12 a 25 mm e saída BiSS-C, SSI ou SPI.
Existe encoder no tamanho de um resolver?
Sim. O AD36 Hengstler tem as dimensões de um resolver tamanho 15, com até 22 bits por volta e opção de seno de 1 Vpp para comandos antigos. Ele serve para trocar o resolver pelo digital sem redesenhar o motor.
Encoder com SIL basta para a segurança do robô?
Não sozinho. O AD37 e o AM34 têm versões SIL2 e SIL3, mas o sistema é tão seguro quanto o elo mais fraco: drive, controlador e a validação da máquina precisam acompanhar. Quem valida é o integrador ou o fabricante da máquina.
O que é o AD58S-DQ?
É o encoder de segurança ACURO com interface DRIVE-CLiQ, a dos drives SINAMICS. Ele existe para que fabricantes de motor que não são a Siemens liguem o motor direto nesses drives, sem caixa adaptadora.
Fale com a Alpes Automação
Quanto mais detalhes (modelo, código do equipamento, aplicação e quantidade), mais rápido respondemos com o orçamento certo.