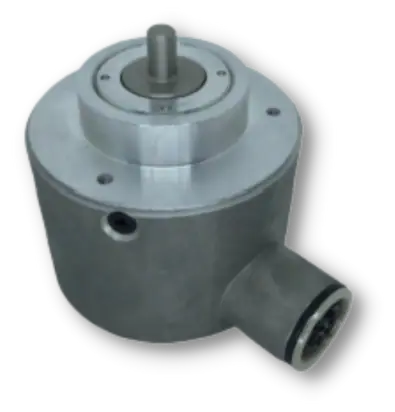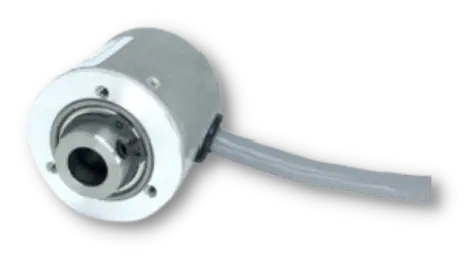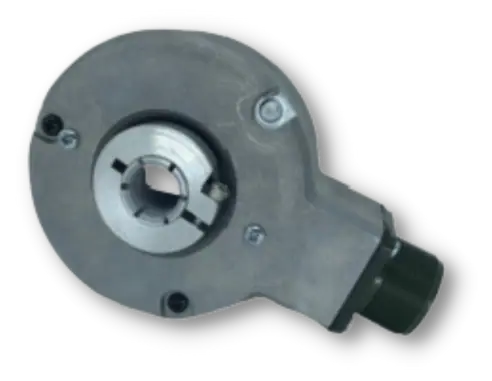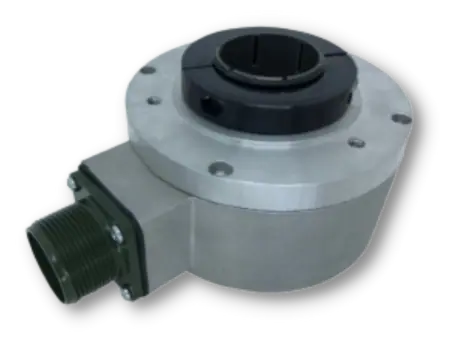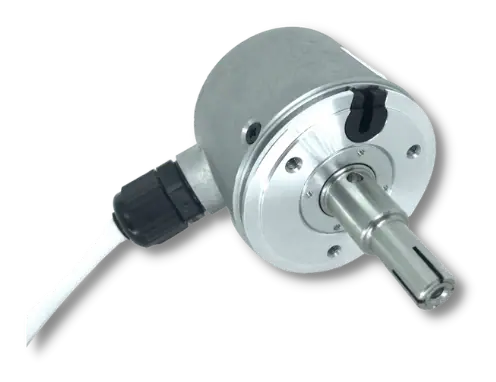
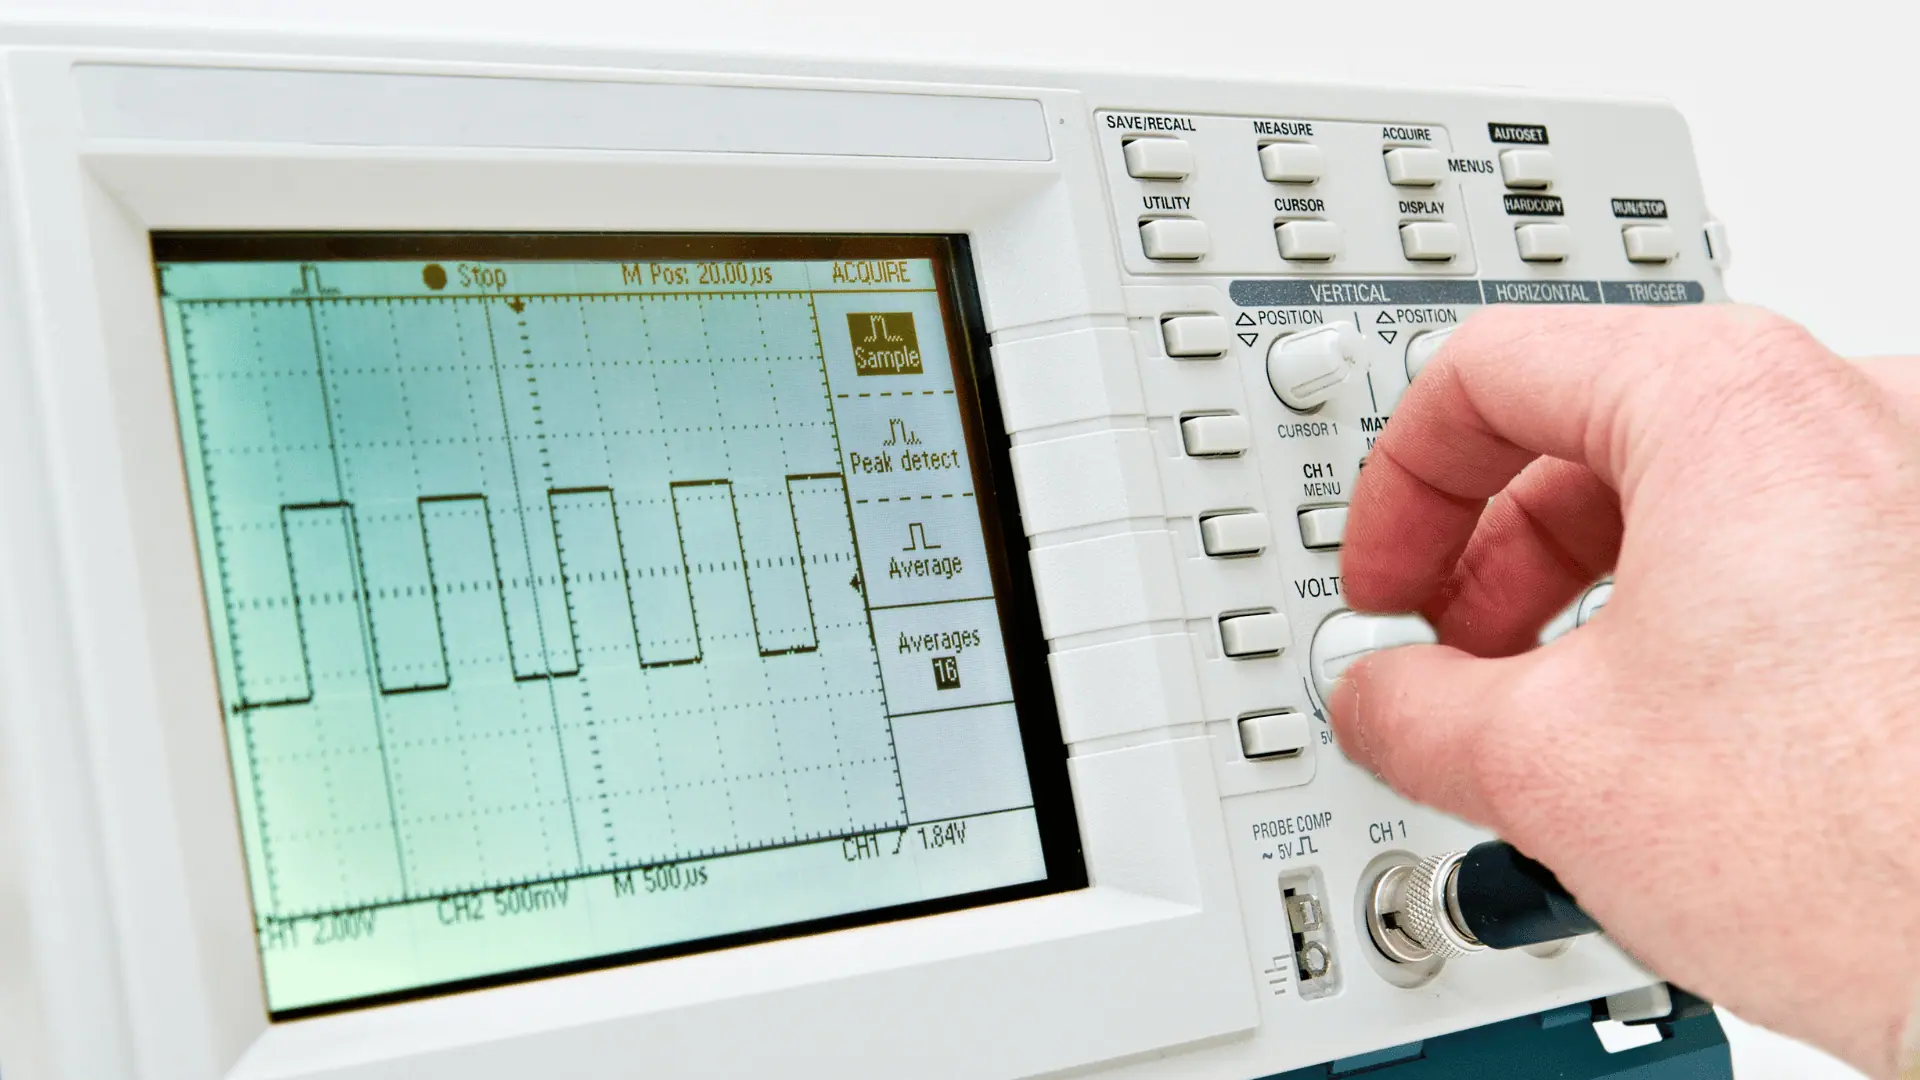
Um encoder incremental gera pulsos enquanto o eixo gira: dois canais em quadratura, A e B, dizem quanto o eixo andou e em que sentido, e o canal Z marca uma posição por volta. A resolução é o PPR, pulsos por revolução. O sinal sai em TTL de 5 V, HTL de até 26 V ou line driver, e quem conta os pulsos é o CLP, o inversor ou o contador. Ao desligar, a contagem se perde. Abaixo, cada característica com os números dos modelos Dynapar e Hengstler.

Como funciona um encoder incremental?
Dentro do encoder há um disco preso ao eixo e um sensor que lê o disco. No modelo óptico, o disco tem janelas que deixam passar ou cortam a luz; no magnético, polos que o sensor percebe. Cada marca que passa vira uma mudança de estado na saída. O encoder não guarda posição: ele só avisa que o eixo se moveu. Quem soma os pulsos, calcula a velocidade e sabe onde a máquina está é o controlador.
Daí vêm as três consequências práticas do incremental:
- A posição vive no controlador. Se a energia cai, ou se o eixo gira com o controle desligado, a contagem se perde. A máquina precisa buscar a referência (homing) de novo.
- A velocidade é a frequência dos pulsos. Por isso o incremental é o sensor natural de velocidade de motor e de contagem de comprimento.
- O sinal é simples. Um contador, uma entrada rápida de CLP ou o módulo de encoder do inversor leem o mesmo sinal, sem configuração de rede.
Se a posição não pode se perder ao desligar, o caminho é o encoder absoluto. A comparação lado a lado está em encoder absoluto e incremental: as diferenças.
O que são os sinais A, B e Z?
Os canais A e B geram o mesmo número de pulsos por volta, defasados de 90° elétricos (um quarto de período). O canal que muda primeiro diz o sentido de giro. Esse arranjo se chama quadratura. O canal Z, também chamado de índice, marca ou referência, dá um pulso por volta e serve para zerar a contagem num ponto conhecido.
Nos encoders com saída diferencial, cada canal tem o seu complemento: A e Ā, B e B̄, Z e Z̄. O receptor compara os dois fios do par e ignora o ruído que aparece igual nos dois. É o que permite cabo mais longo perto de inversor.
Alguns detalhes que mudam a ligação:
- No B58N, o Z pode ser "ungated" (padrão) ou "gated", sincronizado com a borda de B. O gated só existe para 1.024 e 2.048 PPR, segundo o datasheet.
- Há saídas sem Z. No HS35R nacional, por exemplo, os códigos de saída 4 e C são só A e B, e o código 3 entrega só o canal A.
- Há encoders que leem os dois sentidos com convenções diferentes. O HS35N tem saídas de defasagem padrão ou inversa, e o HS35R tem a opção "01", de fase invertida.
Como o controlador conta ×1, ×2 ou ×4 a partir de A e B, e quando usar o Z gated, está no guia do encoder de quadratura: sinais A, B e Z.
O que é PPR e quantos pulsos escolher?
PPR é o número de pulsos de cada canal numa volta do eixo. Um encoder de 1.024 PPR dá 1.024 pulsos em A e 1.024 em B por volta. Com a leitura ×4 das bordas de A e B, o controlador chega a 4.096 contagens por volta.
| Modelo | Faixa de PPR | Frequência de resposta | Fonte |
|---|---|---|---|
| B58N (nacional) | 1 a 10.000 | 200 kHz | datasheet B58N (PT) |
| B40 (nacional) | até 1.024 | não informada no datasheet lido | datasheet B40 (rev. 2018) |
| HS35N (nacional) | lista de 1 a 5.000 | 125 kHz típica (250 kHz máx.) | datasheet HS35N (rev. 2019) |
| HS35R nacional | lista de 1 a 5.000 | 125 kHz | datasheet HS35R (BR) |
| HS35R importado | qualquer valor de 1 a 20.000 | 200 kHz | datasheet 702761 |
| RI58 Hengstler | até 10.000 linhas (40.000 passos com ×4) | conforme a versão | página RI58 da Dynapar |
Mais pulsos dão um passo menor, mas aumentam a frequência que a entrada precisa ler. A conta é uma só:
frequência por canal (Hz) = PPR × rpm ÷ 60
Exemplos (cálculo):
- 1.024 PPR a 1.750 rpm: 1.024 × 1.750 ÷ 60 = 29.867 Hz, cerca de 29,9 kHz por canal.
- 1.024 PPR a 3.600 rpm: 61,4 kHz por canal.
- 5.000 PPR a 1.750 rpm: 145,8 kHz, acima dos 125 kHz do HS35R nacional. Com 5.000 PPR, ele trabalha até 1.500 rpm (125.000 × 60 ÷ 5.000).
- 10.000 PPR no B58N: o limite de 200 kHz é atingido a 1.200 rpm.
Além do encoder, a entrada do CLP, do contador ou do inversor tem o seu limite, e o cabo longo também limita. Se passar, o controle perde pulsos. A conta completa, com a leitura ×4 e o limite da entrada, está no cálculo de frequência do encoder. A diferença entre resolução e precisão está em resolução, precisão e repetibilidade.

Quais são os tipos de saída do encoder incremental?
A saída precisa casar com a entrada que vai ler o sinal: a tensão, o tipo de circuito e o comprimento do cabo. Os nomes que aparecem nos datasheets da linha:
| Saída | Como é | Onde aparece |
|---|---|---|
| TTL de 5 V | Sinal de 5 V; na versão diferencial (RS422), com os complementos, para entrada diferencial | B58N (código A), B40 (A), HS35R (6), RI58 (RS422) |
| HTL de 5 a 26 V (push-pull) | O nível alto acompanha a tensão de alimentação; lê em entrada de 24 V | B58N (B), B40 (B), HS35R (0 e 7), RI58 (push-pull) |
| Coletor aberto (NPN) | Só puxa o sinal para o 0 V; precisa de resistor de pull-up | HS35R (código 1, circuito 7273), RI41 |
| Line driver 4469 | Alimenta de 5 a 26 V e sai em 5 V | HS35R nacional (códigos 8 e C) |
Até onde vai o cabo depende do circuito de saída. A orientação da Dynapar: coletor aberto, abaixo de 9 a 11 m; line driver 7272, de 15 a 23 m; line driver 4469, de 30 a 90 m; saída diferencial ligada em entrada diferencial, 30 m ou mais.
Trocar cabo de PVC por cabo isolado em Teflon pode triplicar a distância, segundo a mesma orientação da Dynapar. O B58N tem proteção contra inversão de polaridade, curto entre saídas e sobretensão, e o line driver dele fornece até 40 mA.
A escolha detalhada da saída, com o comprimento de cabo por tipo, está no guia de circuito de saída do encoder.
Encoder incremental tem saída em rede, RS-232 ou Ethernet?
Não. Nos incrementais da linha Dynapar e Hengstler, a saída é de pulsos: TTL, HTL, coletor aberto ou seno e cosseno, no caso do B58S e do S21. Quem entrega posição por SSI, BiSS, CANopen, PROFIBUS, PROFINET, EtherCAT ou EtherNet/IP é o encoder absoluto, como o AC58 Hengstler e o AI25 EtherNet/IP Dynapar. Se a máquina pede o encoder na rede, veja o encoder absoluto para rede industrial.
Como ligar um encoder incremental?
A ligação é por função, nunca por cor: cada marca tem o seu código de cores. No cabo de 10 vias da Dynapar, usado no B58N e nos chicotes 300302-902, as cores são estas:
| Cor | Função |
|---|---|
| Vermelho | Alimentação (+V) |
| Preto | 0 V (GND) |
| Verde | Carcaça |
| Marrom / marrom e branco | A+ / A− |
| Laranja / laranja e branco | B+ / B− |
| Amarelo / amarelo e branco | Z+ / Z− |
Os cuidados de ligação, um a um:
- Case a tensão com a entrada. Um sinal TTL de 5 V não passa o limiar de uma entrada HTL de 24 V; um HTL de 24 V numa entrada de 5 V pode queimá-la.
- Ligue os pares completos. Usar uma saída diferencial só com A, B e Z, deixando os negados soltos, tira a imunidade a ruído. Funciona na bancada e falha na fábrica.
- Afaste da potência. A orientação da Dynapar é eletroduto separado, a pelo menos 30 cm dos cabos de potência, com par trançado blindado.
- Aterre a malha numa ponta só, de preferência no drive. Aterrar nas duas pontas cria laço de terra.
- Confira a tensão no conector do encoder. A Dynapar mostra que 30 m de cabo 24 AWG, com 300 mA, fazem os 5 V da fonte chegarem como 3,62 V ao encoder. Encoder TTL com cabo longo pede alimentação em tensão mais alta e saída de 5 V, como o 4469 do HS35R.
- Na troca, confira a defasagem. No conector de 8 pinos do B58N, a defasagem é negativa. Se o motor girar ao contrário depois da troca, o sentido está invertido (veja o guia de quadratura).
Para a ligação passo a passo no contador, veja como ligar sensor no contador. Para testar o sinal depois de ligar, teste de encoder: como fazer.
Quais encoders incrementais existem, e por que cada um existe?
O sinal é o mesmo; o que muda é a mecânica e o ambiente. Cada família nasceu de uma necessidade:
- B58N: o 58 mm configurável fabricado no Brasil. Eixo sólido, vazado, passante, expansivo, semi-vazado ou com acoplamento integrado, seis flanges, de 1 a 10.000 PPR, IP67 e choque de 100 G. Trabalha de 0 a 100 °C: não serve abaixo de zero.
- B40: 40 mm para espaço crítico e carga leve, até 1.024 PPR.
- HS35N: eixo vazado para montar direto no motor, sem acoplamento nem suporte. IP65, 50 G e 3.600 rpm: é industrial, não heavy duty.
- HS35R: eixo vazado heavy duty, com 400 G, IP67 e furo isolado de 6 a 28 mm contra a corrente que o inversor induz no eixo do motor. Vai de −40 a 85 °C (até 100 °C na versão estendida).
- RI58 Hengstler: o 58 mm "universal" da linha ICURO, com flanges, eixos de 6 a 15 mm e saídas push-pull ou RS422.
As versões nacionais da Dynapar (B58N, B40, HS35N e HS35R nacional) têm o serviço de Produção Turbo, sob consulta. Para ver as outras famílias, de eixo sólido robusto a magnético sem rolamento, veja a página de encoders da Alpes.

Onde o encoder incremental entra, e onde não entra?
| Situação | Incremental resolve? |
|---|---|
| Velocidade de motor no inversor (malha fechada) | Sim. É o uso mais comum. |
| Medir comprimento com roda e contador de metros digital | Sim. |
| Posição de eixo com busca de referência a cada partida | Sim, com o canal Z ou um sensor de referência. |
| Posição que precisa estar certa assim que a máquina liga | Não. Use absoluto. |
| Eixo que gira com a máquina desligada (carga que desce, comporta, ponte parada no freio) | Não. Use absoluto multivoltas. |
| Encoder ligado direto em rede industrial | Não. Use absoluto com a interface da rede. |

O que a Alpes tem para isso
- B58N Dynapar: uso geral em 58 mm, eixo sólido ou vazado, até 10.000 PPR.
- HS35N Dynapar: eixo vazado para motor em ambiente industrial.
- HS35R Dynapar: eixo vazado heavy duty para siderurgia, mineração e papel.
- RI58 Hengstler: 58 mm com saída RS422 ou push-pull.
Quando não usar: se a posição não pode se perder ao desligar, use absoluto. Abaixo de 0 °C, o B58N não serve; o HS35R vai a −40 °C. Em área classificada, nenhum destes: veja o guia educativo de encoder à prova de explosão (a certificação para uso no Brasil, pelo Inmetro, é sob consulta à fábrica).
Próximo passo
Já sabe o PPR e a saída? O passo seguinte é entender como o controlador lê A e B: encoder de quadratura: ×1, ×2, ×4 e o canal Z. Para o quadro inteiro dos tipos de encoder, volte ao guia o que é encoder.
Fale com o técnico da Alpes
Mande o PPR, a rotação, a tensão da entrada e o comprimento do cabo, ou a foto da plaqueta do encoder atual. Pelo WhatsApp (41) 98440-4804 ou pelo formulário, o técnico confere a saída, a frequência e a ligação.
A Alpes Automação, em Curitiba (PR), é distribuidora autorizada Dynapar e Hengstler.
Fontes: datasheets Dynapar do B58N (PT), do B40 (rev. 2018), do HS35N (rev. 2019) e do HS35R (BR e 702761); página do RI58 em dynapar.com; orientações da Dynapar sobre saída, cabo e fiação de encoders.