- Início
- Encoder para ponte rolante: elevação, carro, tra
Encoder para ponte rolante: elevação, carro, translação e o fim de curso
Mande a foto ou o desenho do ponto de medição da ponte: o técnico da Alpes indica o encoder da elevação, do carro e da translação. Abaixo, o mapa e o que o encoder não substitui.
O que a Alpes tem para isso
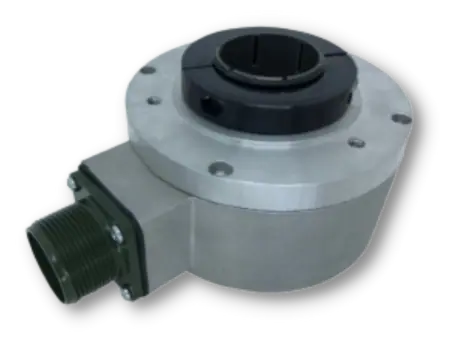
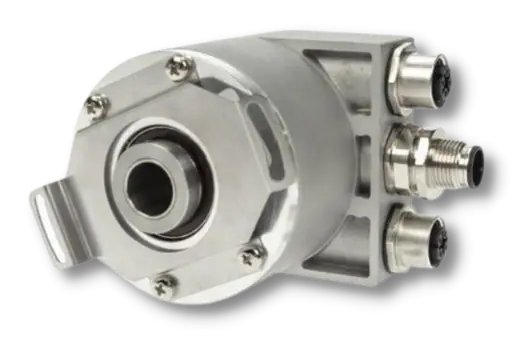
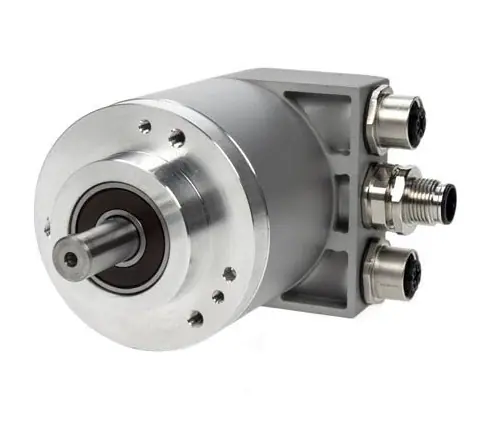
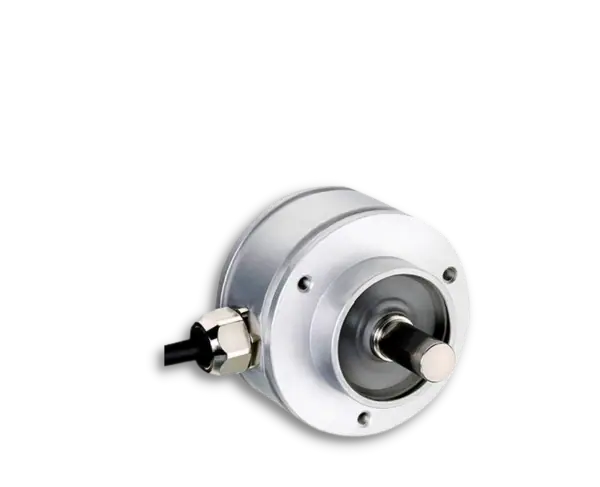
Numa ponte rolante, o encoder fica em três movimentos: a elevação (velocidade do motor do guincho), o carro (posição no vão) e a translação (velocidade e posição sobre o trilho). Em cada um, o requisito muda: choque e corrente no eixo na elevação, posição que não se perde no carro, roda que não escorrega na translação. E há uma coisa que o encoder absoluto não substitui: a proteção de fim de curso.
Onde fica cada encoder numa ponte rolante?
| Ponto de medição | O que mede | Requisito | Família indicada | Falha típica |
|---|---|---|---|---|
| Elevação: motor do guincho | Velocidade, para o inversor | Heavy duty (choque e vibração); inversor; cabo festoon longo | HD35R (flange de 100 mm); HSD35; HSD44 na ponte pesada; HS35R | Choque que quebra disco, cabo e conector; rolamento queimado por corrente no eixo |
| Carro | Posição no vão | Absoluto multivoltas: posição certa ao ligar | AI25 ou AC58 | Incremental que perde a referência na falta de energia |
| Translação da ponte | Velocidade e posição sobre o trilho | Velocidade no motor; posição com roda ou absoluto | B58N ou H20 com roda de medição; absoluto no motor | Roda que escorrega e acumula erro |
| Fim de curso da elevação | Os limites do curso | Proteção independente do comando | Chave de fim de curso; o absoluto com CLP só reduz a velocidade e sinaliza | Contar com o encoder como se fosse a proteção |
| Sobrevelocidade | Velocidade segura | Equipamento certificado | Monitor de velocidade certificado, de terceiro; o HS35iQ só detecta e avisa | Prometer função de segurança com encoder comum |
Que encoder vai na elevação?
No motor do guincho com inversor, o encoder fecha a malha de velocidade: diz ao drive quanto o motor girou de fato. Fabricantes de encoder alertam que um encoder com defeito pode levar o drive a acelerar ao máximo no sentido oposto. Por isso a elevação pede encoder heavy duty:
- HD35R: flange IEC de 100 mm, eixo de 11 mm, 400 G de choque e 20 G de vibração, até 20.000 PPR. A Dynapar cita pontes rolantes e guindastes.
- HSD35: eixo vazado mill duty, com conector industrial travável que se repara em campo sem solda, eixo e abraçadeira em inox. Cita pontes rolantes.
- HSD44: nasceu para tração ferroviária; o acoplamento isolado integrado compensa o batimento e a folga axial do eixo. A Dynapar cita pontes rolantes pesadas.
- HS35R: eixo vazado heavy duty, 400 G, IP67, furo isolado de 6 a 28 mm. A versão fabricada no Brasil vai até 5.000 PPR.
O cabo festoon conta. Pelos limites publicados pela Dynapar, o line driver 7272 vai de 15 a 23 m de cabo, e o 4469, de 30 a 90 m; trocar o cabo de PVC por cabo isolado em Teflon pode triplicar a distância. Num festoon de 60 m, o 7272 já está fora. Mais em saída do encoder e comprimento de cabo. E, com inversor, veja corrente no eixo.
Encoder absoluto ou incremental no carro?
O incremental perde a contagem quando falta energia: a ponte precisa voltar a uma referência (um fim de curso ou a posição de repouso) a cada partida. O absoluto multivoltas sabe onde o carro está assim que liga. Para o carro, a resposta é o absoluto multivoltas; o incremental só serve se a referência a cada partida for aceitável.
Faça a conta das voltas. Um absoluto de 12 bits multivoltas conta 4.096 voltas. Um carro com roda de 250 mm de diâmetro anda cerca de 785 mm por volta (π × 250); num vão de 30 m, são cerca de 38 voltas da roda. Se o encoder está no motor, multiplique pela redução: com 40:1, são cerca de 1.530 voltas, ainda abaixo de 4.096. Se a conta passar, o CLP precisa tratar o estouro, ou o encoder vai para o eixo da roda.
- AI25: plataforma absoluta de 58 mm com SSI, BiSS, PROFINET, EtherCAT, EtherNet/IP e outras redes; em SSI e BiSS, até 22 bits por volta e 12 bits multivoltas. As versões Ethernet citam guindastes e talhas e aguentam 400 G de choque.
- AC58: absoluto Hengstler de 58 mm, com até 22 bits por volta e 12 multivoltas, em quase todo protocolo.
A escolha pelo protocolo está em encoder absoluto para rede industrial. O encoder a cabo (draw-wire) no carro depende do número de ciclos: a Dynapar o recomenda para poucas medições por dia, e a ponte se move o turno inteiro. Veja encoder a cabo.
Como medir a translação sem a roda escorregar?
A velocidade da translação vem do encoder no motor. A posição pode vir de um absoluto no motor ou de um encoder com roda de medição apoiada no trilho. A roda tem um limite: na aceleração e na frenagem ela pode escorregar, e o erro se acumula ao longo do turno. Por isso a posição medida por roda precisa de um ponto de referência no trilho para zerar de tempos em tempos. Mais em roda de medição.
Ponte em pátio externo no Sul pega geada. O B58N trabalha de 0 a 100 °C e fica fora da faixa abaixo de zero; o HS35R e o AI25 descem a −40 °C, e o H20 trabalha de −40 a 85 °C.
O encoder absoluto substitui o fim de curso rotativo?
O fim de curso rotativo da ponte é uma chave de came, acionada pelo giro do tambor: ela abre o circuito quando o gancho chega ao limite. Um encoder absoluto ligado a um CLP pode fazer parte desse trabalho, como uma came eletrônica: reduzir a velocidade antes do limite, sinalizar posições, mudar a velocidade por faixa do curso. O que ele não substitui:
- A proteção independente. Se o encoder, o acoplamento, o cabo ou o CLP falham, a chave de fim de curso precisa continuar atuando sozinha.
- A função de segurança. Um encoder comum num CLP comum não vira função de segurança. Ela é projetada e validada pelo integrador ou pelo fabricante da ponte, com a análise de risco e, em máquina, a NR-12.
- O came programável e a chave de sobrevelocidade certificada. Não estão no portfólio Dynapar e Hengstler da Alpes. Dizemos isso para você não perder tempo.
Na sobrevelocidade, o HS35iQ detecta e avisa por LED e por saída digital, mas não é chave certificada. Quando a sobrevelocidade é função de segurança, o caminho é um monitor de velocidade certificado, de terceiro, com os encoders que ele pede: a Alpes especifica os encoders, o acoplamento e o cabo. Veja redundância e sobrevelocidade.
E a ponte rolante do pátio ou do porto?
Ao ar livre entram maresia, sol e chuva, e a corrosão vira a falha típica. O HSD35 tem eixo e abraçadeira em inox e vedação Viton; o AR62 é absoluto magnético, IP69K, com 200 G de choque e versão em inox. Os Portos do Paraná movimentaram 73,5 milhões de toneladas em 2025, segundo o governo do estado. Para guindaste portuário e de convés, veja encoder para guindaste.
O que a Alpes tem para isso
- HS35R: elevação e translação, no motor com inversor. Fabricado no Brasil (até 5.000 PPR) ou importado (saída dupla, até 20.000 PPR).
- AI25 EtherNet/IP: posição do carro direto na rede.
- AC58: posição do carro em SSI, PROFIBUS, PROFINET, CANopen e outras redes.
- AR62: posição no pátio, no porto e onde a máquina apanha.
Quando não usar: o B58N na elevação (aguenta 100 G, contra 400 G do HS35R) ou ao ar livre abaixo de zero; o incremental no carro quando a posição precisa estar certa ao ligar; qualquer encoder como se fosse a proteção de fim de curso ou de sobrevelocidade. HD35R, HSD35 e HSD44 são importados, com prazo sob consulta.
Próximo passo
Se a ponte é de usina, com bobina e placa, veja também o encoder para laminação. Para escolher o encoder robusto da elevação, leia encoder heavy duty. As outras aplicações estão no índice de aplicações, os tipos de encoder no guia do encoder industrial, e a linha completa em encoders Dynapar e Hengstler.
Mande a foto ou o desenho do ponto de medição
Diga o movimento (elevação, carro ou translação), mande a foto da plaqueta do encoder atual e da montagem, e informe o motor, o inversor, o PPR, a saída, o comprimento do cabo festoon, o vão e se a ponte trabalha ao ar livre. O técnico da Alpes indica o encoder e, quando o caso pede fábrica, leva a engenharia de aplicação junto. Fale com o técnico da Alpes pelo WhatsApp (41) 98440-4804 ou pelo formulário.
Perguntas frequentes
Qual encoder usar na ponte rolante?
Depende do movimento. Na elevação, um incremental heavy duty no motor do guincho, como o HS35R (400 G, IP67, furo isolado). No carro, um absoluto multivoltas, como o AI25 ou o AC58, que sabe a posição ao ligar. Na translação, um incremental no motor ou com roda de medição no trilho.
O encoder absoluto substitui o fim de curso da ponte rolante?
Não como proteção. Com um CLP, o absoluto pode reduzir a velocidade antes do limite e sinalizar posições, como uma came eletrônica. A chave de fim de curso continua como proteção independente, e a função de segurança é projetada e validada pelo integrador ou pelo fabricante da ponte.
Encoder incremental ou absoluto no carro da ponte rolante?
Absoluto multivoltas, quando a posição não pode se perder na falta de energia. O incremental perde a contagem ao desligar e precisa voltar a uma referência a cada partida. Um absoluto de 12 bits multivoltas conta 4.096 voltas, o que costuma cobrir o vão: faça a conta com a roda e a redução.
Como detectar sobrevelocidade na elevação?
O HS35iQ detecta sobrevelocidade e avisa por LED e por saída digital, mas não é uma chave de sobrevelocidade certificada. Quando a sobrevelocidade é função de segurança, o caminho é um monitor de velocidade certificado, de terceiro, com os encoders que ele pede, e a validação é do integrador.
Por que o encoder da ponte rolante quebra?
Choque e vibração quebram disco, cabo e conector; o inversor induz corrente no eixo, que passa pelo rolamento; e, no pátio ou no porto, a maresia corrói. A resposta é encoder heavy duty, furo ou acoplamento isolado e, no ambiente agressivo, inox ou IP69K.
Fale com a Alpes Automação
Quanto mais detalhes (modelo, código do equipamento, aplicação e quantidade), mais rápido respondemos com o orçamento certo.