- Início
- Trocar o tacogerador WEG 1R/20 ou 1R 60 por enco
Trocar o tacogerador WEG 1R/20 ou 1R 60 por encoder: os três caminhos
Mande a plaqueta do motor e do tacogerador, o modelo do drive CC e a rotação máxima: o técnico da Alpes indica o caminho e o encoder, o acoplamento e o cabo para a troca.
O que a Alpes tem para isso
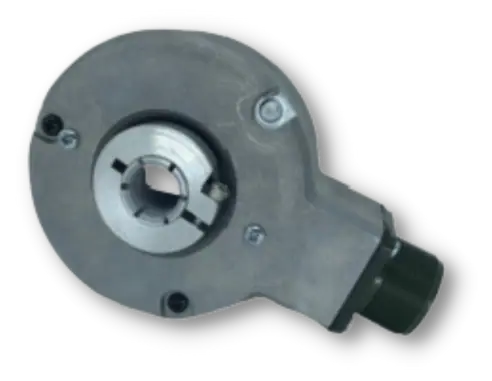 Encoders incrementais
Encoder Incremental Dynapar HS35N
HS35NVer detalhes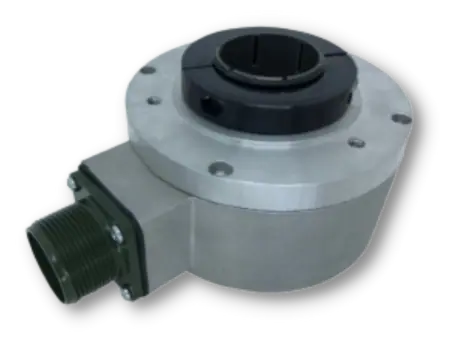 Encoders incrementais
Encoder Incremental Dynapar HS35R
HS35RVer detalhes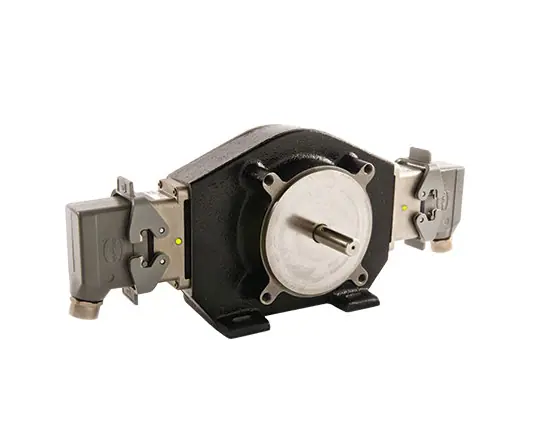 Encoders incrementais
RT6 (6200) Encoder Magnético RIM Tach NexGen Dynapar
Ver detalhes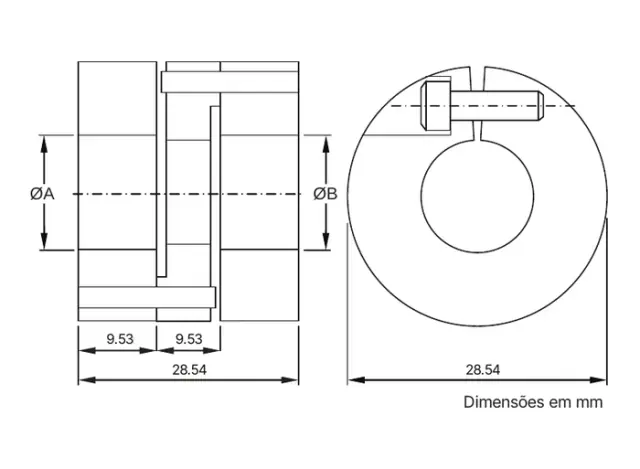 Acessórios para Encoder
Acoplamento isolado para encoder Dynapar 300301-516-SX
300301-516-SXVer detalhes
Trocar o tacogerador por encoder começa pelo drive, não pelo encoder. O drive de corrente contínua lê uma tensão proporcional à velocidade; o encoder entrega pulsos. São três caminhos: um drive (ou placa) com entrada de encoder; o drive atual com um conversor de frequência para tensão; ou um encoder montado no lugar físico do taco, quando a mecânica pede. A Alpes ajuda a decidir e fornece encoder, acoplamento e cabo.
Os tacogeradores R/20 e R/60 dos motores CC da WEG, procurados como "1R/20" e "1R 60", são o caso mais comum. Segundo o catálogo de motores de corrente contínua da WEG (documento 50005370, consultado em outubro de 2026), o R/20 gera 20 V a 1.000 rpm e vai na tampa traseira do motor. O que vale para eles vale para outros tacogeradores de motor CC. Para o conceito de encoder, veja o guia do que é encoder; os outros temas estão na Central de encoders.
Por que trocar o tacogerador?
O tacogerador de corrente contínua tem escovas e coletor, que gastam. Quando ele falha, ou quando a peça não se acha mais, o encoder entra no lugar: sem escova, com sinal digital em frequência, que sofre menos com queda de tensão no cabo, e com sentido de giro nos canais A e B. O conceito e a história do tacogerador estão em tacogerador: o que é e por que está saindo das máquinas.
Qual é a primeira decisão?
O que o drive vai ler. Responda antes de comprar qualquer encoder:
- O drive é novo ou vai ser trocado? Se sim, ele pode ter entrada de encoder, e o conversor não é necessário.
- O drive CC fica? Então ele continua esperando tensão, e entra um conversor entre o encoder e a entrada de realimentação.
- O drive é regenerativo, de quatro quadrantes? Ele precisa saber o sentido de giro pela polaridade da tensão. O conversor precisa entregar saída bipolar (por exemplo, de −10 a +10 V) conforme o sentido. Nos conversores pesquisados, essa saída não foi confirmada: é ponto a conferir na ficha do conversor escolhido.
- O tacogerador também servia de proteção de sobrevelocidade? Se sim, essa função precisa continuar existindo depois da troca (veja redundância e sobrevelocidade).
Quais são os três caminhos?
| Caminho | Como fica | Quando escolher | Atenção |
|---|---|---|---|
| 1. Drive com entrada de encoder | Inversor ou drive com placa de encoder, lendo os pulsos direto; encoder de eixo vazado no motor ou de eixo sólido com acoplamento | Quando o drive vai ser modernizado, ou o motor CC vai dar lugar a um motor CA | É o caminho limpo: sem conversor, sem atraso, com sentido de giro pelos canais A e B |
| 2. Drive CC mantido, com conversor | Encoder, conversor de frequência para tensão (de outro fabricante) e a entrada de realimentação do drive atual | Quando o drive CC está bom e a troca é só do sensor | Ajustar a escala da realimentação; conferir a saída bipolar em drive regenerativo; o conversor acrescenta um atraso na malha |
| 3. Encoder no lugar físico do taco | Encoder com montagem de tacogerador, ou adaptador de base, para não refazer a fixação; o sinal segue pelo caminho 1 ou 2 | Quando só há lugar na ponta de eixo e na base do taco | O encaixe na tampa do motor precisa ser conferido pelas medidas: não há confirmação publicada de encaixe direto do encoder Dynapar na tampa do R/20 |
Os conversores de frequência para tensão da própria Dynapar (RIMFV, FV2 e FV3) saíram de linha. No caminho 2, o conversor vem de outro fabricante. Há no mercado conversores que leem de 0,1 Hz a 120 kHz e entregam 0 a 10 V ou 0 a 20 mA; a proposta da Alpes separa esse item e a garantia dele.
Que encoder entra no lugar do tacogerador?
- Eixo vazado direto no motor: o HS35N (furo de 6 a 16 mm, fixação para face C de 4,5" e 8,5") ou o HS35R (furo isolado de 6 a 28 mm, 400 G, IP67), quando a ponta de eixo traseira fica livre depois de tirar o taco.
- Eixo sólido com acoplamento: o B58N num suporte, ligado ao eixo por acoplamento flexível.
- Montagem de tacogerador: o RT6, magnético, com eixo, montagem por pé ou face C 56, carcaça de ferro fundido, IP67 e de 60 a 2.400 PPR; o H56, da Dynapar, "encoder dentro do encoder", com rolamentos externos e montagem por pé ou face C 56, feito para substituir tacogeradores de padrão norte-americano; e os adaptadores 5PY, que tornam encoders Dynapar intercambiáveis com tacogeradores CC do padrão 5PY.
Para ligar o encoder de eixo sólido ao motor, o acoplamento faz diferença. O de mola 300301-516-X absorve ±1,2 mm radial, ±1 mm axial e ±8°. O isolado 300301-516-XX, para eixos de 4 a 16 mm, isola o encoder da corrente que pode circular pelo eixo do motor.
Como fazer a conta da troca?
Três contas, com os números da sua plaqueta:
- Tensão do taco na rotação máxima: tensão por 1.000 rpm × rpm ÷ 1.000. Para o R/20 (20 V a 1.000 rpm) num motor de 1.750 rpm: 20 × 1.750 ÷ 1.000 = 35 V. É a escala que o drive CC lê hoje.
- Frequência do encoder na rotação máxima: rpm × PPR ÷ 60. Com 1.024 PPR a 1.750 rpm: 1.750 × 1.024 ÷ 60 = 29.867 Hz, ou 29,9 kHz. Precisa caber no encoder (HS35N e HS35R nacional: 125 kHz; B58N: 200 kHz) e na entrada do conversor ou do drive.
- Escala do conversor: a frequência da rotação máxima vira o fundo de escala da saída. No exemplo, 29,9 kHz = 10 V. Como o drive esperava 35 V nessa rotação, a escala da realimentação do drive precisa ser refeita para 10 V, e a malha de velocidade, reajustada.
Se o R/60 é o seu caso, a tensão por 1.000 rpm está na plaqueta; a fonte consultada não traz esse número.
O que pode dar errado na troca?
- Malha de velocidade: o ganho e a resposta mudam com o novo sensor e o conversor. Planeje o ajuste do drive.
- Sentido e polaridade: com A e B trocados, ou com saída sem polaridade num drive regenerativo, o motor pode disparar ou travar.
- Atraso do conversor: converter frequência em tensão leva tempo; em malha rápida, isso aparece.
- Proteção perdida: se o taco também servia para detectar sobrevelocidade, essa função precisa de outro caminho.
- Corrente no eixo: em motor com eixo energizado, encoder sem isolamento perde o rolamento (veja corrente no eixo).
O que mandar para a Alpes?
- Foto da plaqueta do motor e do tacogerador (tensão por 1.000 rpm).
- Modelo do drive e se ele é regenerativo; se vai ser trocado.
- Rotação máxima do motor.
- Fotos da tampa traseira com o taco montado, e o diâmetro e o comprimento da ponta de eixo.
- Distância do motor até o drive (comprimento do cabo).
As marcas citadas pertencem aos seus titulares. A Alpes Automação não é distribuidora nem assistência autorizada WEG; a citação só identifica a aplicação. A troca depende da conferência das medidas e do drive.
O que a Alpes tem para isso
- HS35N: eixo vazado direto na ponta do motor, IP65. Em motor de usina, com choque e sujeira, use o HS35R.
- HS35R: eixo vazado heavy duty com furo isolado. Se não houver ponta de eixo livre, ele não monta.
- RT6: magnético com eixo e montagem por pé, para a base do taco ou acionamento por correia. Acima de 2.400 PPR, não serve.
- Acoplamento isolado 300301-516: liga o encoder de eixo sólido ao motor e isola. Não use com eixo acima de 16 mm.
Próximo passo
Para escolher o PPR e conferir a entrada do conversor ou do drive, veja cálculo de frequência do encoder. Se o caso pede conversor e montagem especial, veja a engenharia de aplicação da Alpes.
Fale com o técnico da Alpes
Mande a plaqueta do motor e do tacogerador, o modelo do drive, a rotação máxima e as fotos da tampa traseira. O técnico da Alpes indica o caminho e fornece encoder, acoplamento e cabo, com o conversor como item separado quando ele entra. Fale com o técnico da Alpes pelo WhatsApp (41) 98440-4804 ou pelo formulário, com "Projeto especial" no início da mensagem.
Perguntas frequentes
Dá para trocar tacogerador por encoder sem trocar o drive?
Dá, com um conversor de frequência para tensão entre o encoder e o drive CC, que transforma os pulsos numa tensão proporcional à velocidade. A escala da realimentação do drive precisa ser ajustada. Em drive regenerativo de quatro quadrantes, o conversor precisa entregar a tensão com polaridade, que indica o sentido de giro.
Qual a tensão do tacogerador WEG 1R/20?
Pelo catálogo de motores de corrente contínua da WEG, o R/20 gera 20 V a 1.000 rpm e é montado na tampa traseira do motor. Para o R/60, leia a tensão por 1.000 rpm na plaqueta.
A Dynapar tem conversor de frequência para tensão?
Teve: os conversores RIMFV, FV2 e FV3 saíram de linha. Hoje o conversor vem de outro fabricante, e a proposta da Alpes separa esse item e a garantia dele.
Qual acoplamento usar para ligar o encoder no lugar do tacogerador?
Um acoplamento flexível que absorva o desalinhamento e, em motor com corrente no eixo, isole o encoder. O 300301-516-X, de mola, aceita ±1,2 mm radial, ±1 mm axial e ±8°; o isolado 300301-516-XX aceita eixos de 4 a 16 mm e ±0,72 mm radial.
Que PPR usar no encoder que substitui o tacogerador?
O que a entrada lê na rotação máxima. Com 1.024 PPR a 1.750 rpm, o sinal tem 29,9 kHz (1.750 × 1.024 ÷ 60), dentro da faixa de conversores de mercado que leem até 120 kHz e da resposta do HS35N e do HS35R nacional, de 125 kHz.
Fale com a Alpes Automação
Quanto mais detalhes (modelo, código do equipamento, aplicação e quantidade), mais rápido respondemos com o orçamento certo.