O tacogerador é um pequeno gerador de corrente contínua preso ao eixo do motor: ele gera uma tensão proporcional à rotação, e o drive usa essa tensão para controlar a velocidade. Num tacogerador de 20 V a cada 1.000 rpm, o motor a 1.750 rpm dá 35 V. Ele está saindo das máquinas por dois motivos: escovas e coletor gastam, e os acionamentos de corrente contínua estão sendo trocados por inversores que leem encoder. Abaixo, como funciona, a conta da tensão, por que dá defeito e os caminhos para trocar por encoder.

O que é um tacogerador e para que serve?
É o sensor de velocidade clássico do motor de corrente contínua. Fica preso ao eixo, em geral na tampa traseira do motor, e entrega ao drive uma tensão que cresce com a rotação. O drive compara essa tensão com a referência de velocidade e corrige o motor: é a malha fechada de velocidade.
A polaridade da tensão inverte quando o sentido de giro inverte. Por isso o drive sabe, só pelo sinal do taco, para que lado o motor gira.
No catálogo de motores de corrente contínua da WEG, por exemplo, o tacogerador vai na tampa traseira e gera 20 V a cada 1.000 rpm. O nome muda conforme a fábrica e a região: tacogerador, taco gerador, tacodínamo, gerador tacométrico.
Como funciona um tacogerador?
Funciona como um dínamo pequeno. A armadura gira dentro de um campo magnético e gera tensão; as escovas, apoiadas no coletor, recolhem essa tensão e a entregam já em corrente contínua. Como a tensão gerada depende da velocidade com que a armadura corta o campo, ela é proporcional à rotação.
O dado de placa é a constante do taco, em volts por 1.000 rpm. A conta é direta: tensão = constante × rpm ÷ 1.000.
| Rotação do motor | Tensão com 20 V a cada 1.000 rpm |
|---|---|
| 500 rpm | 10 V |
| 1.000 rpm | 20 V |
| 1.750 rpm | 35 V |
| 3.000 rpm | 60 V |
Essa conta importa na manutenção: a tensão na rotação máxima precisa caber na entrada de taco do drive, e, se o taco for trocado por outro de constante diferente, o drive precisa ser reajustado. Com o motor girando numa rotação conhecida, o multímetro em tensão contínua nos terminais do taco diz se ele está gerando o que a placa promete.
Por que o tacogerador dá defeito?
- Escova e coletor: são peças de contato, que gastam com o uso. Escova gasta e coletor marcado deixam o sinal irregular.
- Sinal analógico no cabo: a informação está na própria tensão. Queda de tensão no cabo, mau contato e ruído viram erro de velocidade.
- Peça antiga: em motores antigos, o tacogerador original pode não ter mais reposição.
Os sintomas típicos são velocidade que oscila ou que não segue a referência, e desgaste visível de escova e coletor na inspeção.
Por que o tacogerador está saindo das máquinas?
Porque o acionamento mudou. Nas modernizações, o motor de corrente contínua com drive CC dá lugar ao motor de indução com inversor, e o inversor fecha a malha de velocidade com um encoder, ligado num cartão ou módulo de encoder. O encoder faz o papel do taco com um sinal digital.
| Ponto | Tacogerador | Encoder (gerador de pulsos) |
|---|---|---|
| Sinal | tensão analógica, proporcional à rotação | pulsos, com frequência proporcional à rotação |
| Sentido de giro | pela polaridade da tensão | pela defasagem entre os canais A e B |
| Posição | não informa | informa, contando pulsos |
| Cabo | queda de tensão e ruído viram erro | sofre menos com queda de tensão, porque a informação está na frequência |
| Desgaste | escovas e coletor | rolamento; nenhum, no magnético sem rolamento |
| Entrada no drive | entrada analógica de taco (drive CC) | entrada ou cartão de encoder (inversor, drive moderno) |
Para comparar a escala: um encoder de 1.024 pulsos por volta a 1.750 rpm entrega 1.024 × 1.750 ÷ 60 = cerca de 29,9 kHz. A conta e o limite da entrada estão em cálculo de frequência do encoder.
E o "tacogerador digital"?
É o nome que muita gente dá ao encoder incremental usado só para medir velocidade. Ele está explicado, com os modelos e o que informar no pedido, na página do gerador de pulsos. Os encoders magnéticos NorthStar, como o RT6, levam "Tach" no nome (RIM Tach) justamente por isso: a fábrica os descreve como tacômetros digitais para motores CA e CC.
Dá para trocar o tacogerador por encoder?
Dá, mas a primeira decisão não é o encoder, é o drive. O drive CC antigo lê tensão; o encoder entrega pulsos. São três caminhos:
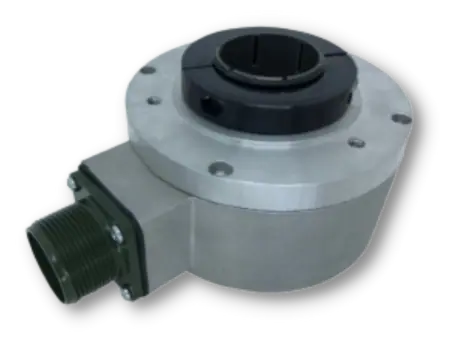
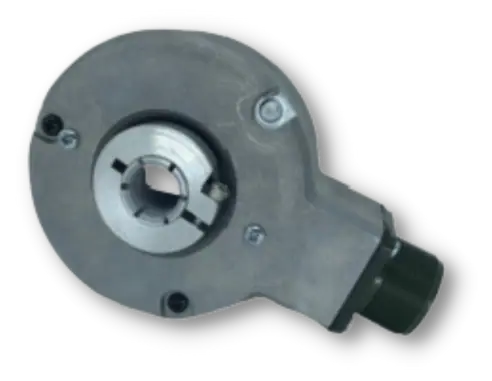
- Drive novo com entrada de encoder. O inversor (ou drive moderno) lê o encoder direto. O encoder pode ser de eixo vazado, montado na ponta do eixo sem acoplamento, como o HS35N e o HS35R, ou de eixo sólido com acoplamento. É o caminho mais limpo.
- Manter o drive CC, com um conversor de frequência para tensão. O conversor transforma os pulsos do encoder numa tensão que o drive entende. Os conversores que a Dynapar fazia para isso saíram de linha; hoje o conversor é de outro fabricante. Atenção ao drive regenerativo, que trabalha nos dois sentidos: ele precisa de um sinal que mude de polaridade com o sentido de giro, e isso precisa ser conferido no conversor escolhido.
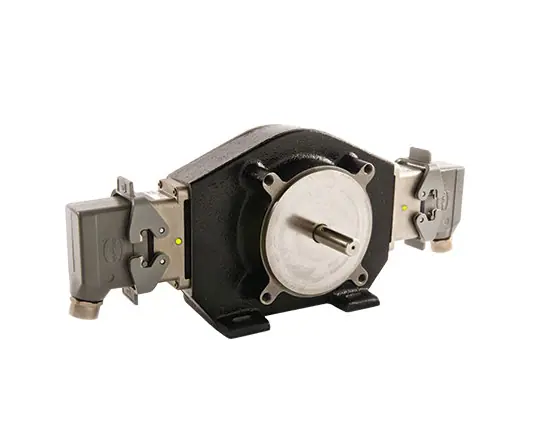
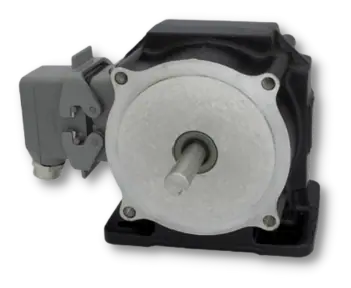
- Encoder no lugar físico do taco. A Dynapar tem o H56, um "encoder dentro do encoder" com rolamentos externos grandes, montagem por pé ou face C 56, IP66 e até 2.500 PPR, feito para ocupar o lugar de tacogeradores do padrão norte-americano, e kits de adaptação para o mesmo padrão. O RT6 também monta por pé. O encaixe na tampa de um motor nacional precisa ser conferido caso a caso.
Os cuidados de qualquer caminho:
- a malha de velocidade precisa de novo ajuste no drive;
- em algumas máquinas, o taco também servia de proteção de sobrevelocidade; essa função precisa continuar existindo (veja encoder redundante e sobrevelocidade);
- o conversor, quando usado, acrescenta atraso ao sinal;
- polaridade e sentido de giro precisam ser conferidos antes da primeira partida.
O passo a passo da troca, com o checklist, está em substituir tacogerador por encoder.
O que levantar antes de pedir
- a foto da plaqueta do tacogerador, com a constante em V por 1.000 rpm;
- a rotação máxima do motor;
- o drive: marca, modelo e que entradas ele tem (taco, encoder);
- como o taco está montado: tampa traseira, pé ou face C, e se há acoplamento;
- o diâmetro e o comprimento livre da ponta do eixo;
- o ambiente: poeira, óleo, água, temperatura.
Se o taco usa acoplamento, o encoder de eixo sólido também vai usar; veja acoplamento para encoder.
O que a Alpes tem para isso
- HS35N, fabricado no Brasil, e HS35R: encoders de eixo vazado para a ponta do eixo do motor.
- RT6: magnético, por pé ou face C 56, para acionamento por correia ou montagem separada.
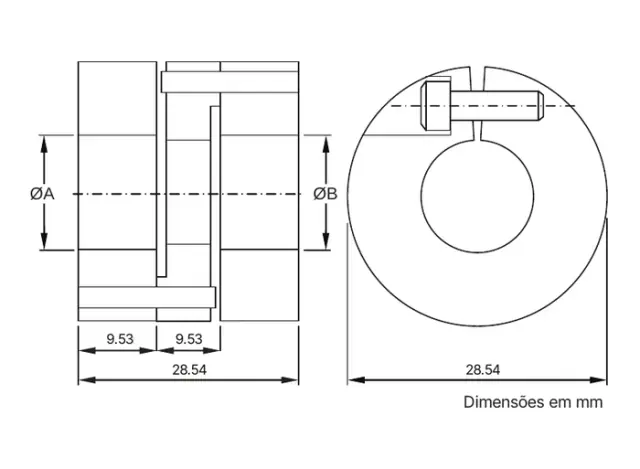
- Acoplamento isolado 300301-516-SX: para o encoder de eixo sólido.
- Dynapar H56: sob consulta.
Quando não trocar: se o drive CC vai continuar e não há conversor que atenda ao sentido de giro e à faixa de tensão dele, manter o tacogerador pode ser a decisão certa até a troca do drive. Os outros tipos estão no hub de encoders industriais, e o básico, no guia o que é encoder.
Próximo passo
Vai modernizar o acionamento? Leia substituir tacogerador por encoder: os três caminhos.
Fale com o técnico da Alpes
Mande pelo WhatsApp (41) 98440-4804, ou pelo formulário, a foto da plaqueta do tacogerador e do motor, o modelo do drive e a rotação máxima. O técnico indica o caminho e o encoder.
Fontes: WEG, catálogo de motores de corrente contínua; Dynapar, FAQ sobre a conversão de tacogerador CC em encoder e páginas do H56, do RT6, da família RIM Tach NexGen e dos acessórios de adaptação; Dynapar, páginas dos conversores de frequência para tensão (descontinuados). As contas de tensão e frequência são nossas.